

การสอบเทียบและใช้งานระบบกล้องและแขนกลในงานหยิบจับวัตถุ
อาจารย์ที่ปรึกษา
รศ. ดร. ปกรณ์ แก้วตระกูลพงษ์
ผู้จัดทำ:
จรัสพงศ์ ศิริวราดร
เกี่ยวกับโครงาน:
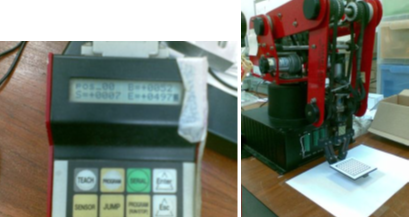
งาน หยิบจับวัตถุด้วยแขนกลเป็นงานที่ท้าทายงานหนึ่งในระบบอัตโนมัติ โครงการนี้ได้ศึกษาและพัฒนาการประยุกต์ใช้ระบบกล้องและแขนกลในกรณีที่ กล้องอยู่กับที่โดยโครงการนี้ได้สอบเทียบระบบกล้องและแขนกลหกแกนและนำผลที่ ได้มาใช้ในการแปลงท่าทางการวางตัวในสามมิติที่ได้จากระบบกล้อง (โดยวิธี Match รูปทรงวัตถุสามมิติ) เพื่อสั่งงานให้แขนกลหยิบจับวัตถุด้วยท่าทางการวางตัวที่ถูกต้อง โดยผ่านการควบคุมแต่ละข้อต่อของแขนกล
ย้อนกลับ | update : 02/01/2556
